部署态加速,智元要打通物理AI全链路

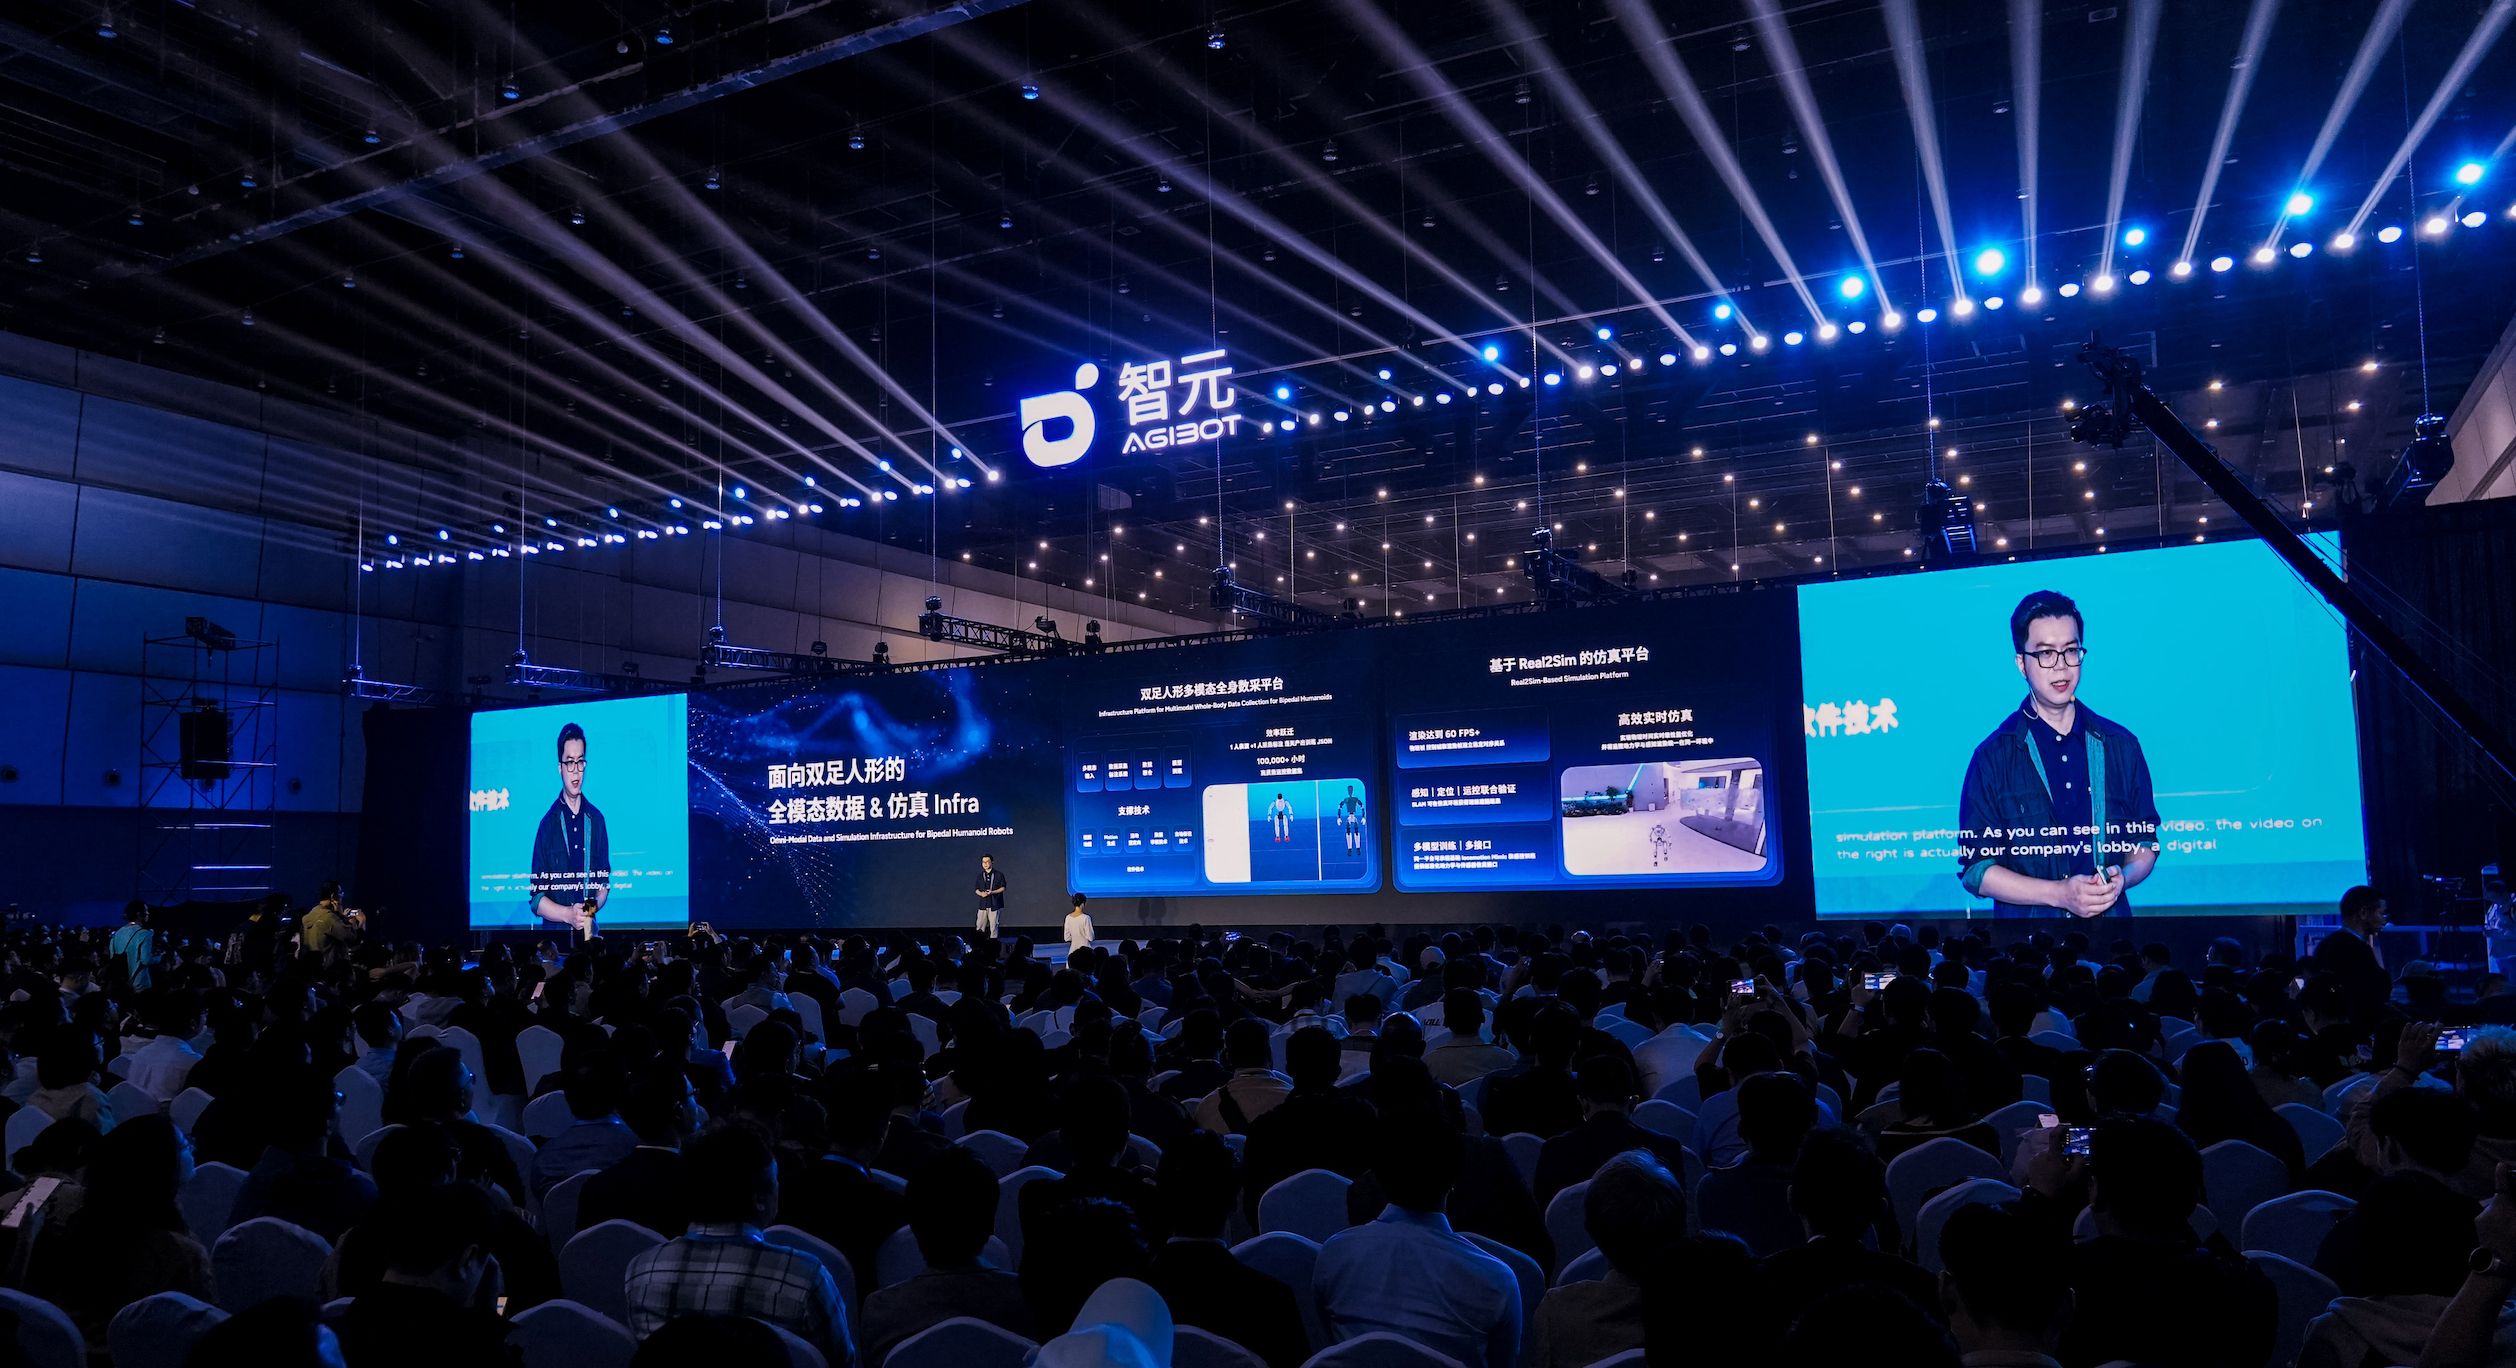
在具身智能行业仍热衷于用高难度动作展示技术进步时,智元创新日上呈现了另外一种思路。这场发布会没有太多眼花缭乱的机器人特技,反而更像一场高密度的技术研讨会——入口处甚至设置了一面“论文墙”。过去三年,机器人学会了跑、跳、后空翻,但走出实验室才发现,单一技术突破撑不起复杂环境中的稳定工作。当GPT-6 Astra等大模型展现出物理任务规划能力后,“真实部署”已从口号变成行业必须回答的问题。智元的答案,是一套覆盖模型、数据、硬件、软件的系统性组合拳。
三模型组合拳,专攻作业、运动、交互
智元把整条技术链摊开,推出了三款核心模型,分别攻坚三大难关。GO-3 Preview具身基座大模型负责作业能力,AGILE通用运动智能算法框架负责运动控制,WITA-OMNI原生多模态交互大模型负责交互理解。这三者并非孤立存在,而是通过灵渠OS 1.0与AHA3第三代硬件架构从软硬件两端拉通统一端口。
智元联合创始人、总裁兼CTO彭志辉在发布会上给出判断:“本体是下限,模型是上限,智元必须做到模型能力足够泛化、本体足够可靠、软硬件综合系统能力达标,部署态对具身智能公司提出了全栈的要求。”他强调,全栈自研不是可选的选择题,而是必选题。
值得注意的是,算力仍是物理AI扩张的约束。智元GO-1、GO-2等百亿参数以内模型可以在边缘端实现10Hz至20Hz推理,国产平台已用于部分部署场景。而模型继续扩展至数百亿参数的MoE架构后,算力、显存容量和通信带宽都需要同步升级。物理AI的Scaling不只要求训练集群扩大,也要求边缘推理和机器人本体协同演进。
灵渠OS 1.0:硬件接入像插U盘一样简单
机器人长期以来处于“手搓”状态,根源在于大量传感器、控制器和执行器来自不同厂商,采用不同的接口和通信方式。开发者每接入一种新设备,都要重新编写底层代码,开发与升级极其复杂。智元的灵渠OS 1.0正是为了解决这一痛点而设计,它把硬件、通信、智能三层全部打通,成为业内首个具身智能原生操作系统。
对工程师而言,最直观的变化是硬件接入变得像插U盘一样简单。通过重新定义硬件接入标准,灵渠OS 1.0让摄像头、传感器、机械臂等15类、共计100多种外设实现即插即用,无需再费劲处理驱动。除了打通,它还足够快——当机器人每秒发出1000次运动指令时,灵渠OS 1.0仍能将每次间隔误差控制在4微秒以内。打个比方,人眨一次眼的时间里,机器人已经发出300多条指令,每条都准时到毫秒不差。
这套基础设施并不打算被智元独享。智元宣布与开放原子开源基金会共建中国人形机器人开源社区,在本体硬件、数据评测、操作系统、大小脑等核心方向推动技术转化与行业标准制定,并向基金会捐赠灵渠OS项目,组织联合开发与具身智能人才培养。
8台机器人6天处理17000件:从展品到岗位
技术底座铺好后,规模化落地成了水到渠成的事。智元没有把机器人当展品卖,而是当成“岗位”去交付。在龙旗南昌工厂,8台精灵G2并入平板质检产线,6天处理17000多件产品,成功率99.99%;在横琴长隆,超过500台机器人常态化上岗,覆盖七大场景;在爱仕达门店,100台灵犀X2化身“硅基导购”,3天带动销售223万元。
这些数字背后是真实付费的验证。智元机器人已在部分工厂场景实现客户付费和7×24小时稳定运行,软件成功率达到“四个9”。首批场景从0到1往往需要三四个月,但工具链和运维平台产品化后,部分复制项目已缩短至一两周。机器人进入真实工作流后,部署效率、数据回流和模型迭代开始形成闭环。
智元机器人合伙人、觅蜂科技董事长兼CEO姚卯青透露,数据规模从千小时、万小时进入十万和百万小时后,模型在指令跟随、零样本操作泛化等方面出现了通用能力涌现的迹象。这增强了团队继续扩大模型规模和数据体量的信心,也是智元判断2027年底至2028年初可能出现物理AI“GPT-3.5时刻”的原因。
20亿元生态投入,把全栈能力拆成开放底座
具身智能的战场不在单点订单,而在场景密度——几乎没有哪家公司能靠自己吃下千行百业。因此,智元把已验证的全栈能力拆成开放底座,发起“元苼生态发展计划”,宣称未来五年投入超20亿元,2026年先行落地1亿元。操作系统、开发工具和模型整套能力全部开放,当开发者、高校、合作伙伴共用一套底座时,多方汇聚的创造力将碰撞滋长出新的生态。
这种开放心态也体现在对数据合作的态度上。智元判断,行业通向更强通用能力可能需要1亿小时级数据,单家公司难以独立完成。京东、蚂蚁集团等企业拥有物流、零售和生活服务场景,可以把更多真实工作流转化为训练数据。参与者增多会加剧人才与资本竞争,也会加快硬件、模型、数据标准和商业模式的并行试错。
数据飞轮转动:从技术竞赛到规则制定
智元的三步跃迁路径逐渐清晰:第一跃是完成全栈自研的技术底座;第二跃是从销售硬件走向布局产业生态;第三跃则是从参与产业竞争,走向探索重新制定产业规则。具身智能距离真正的通用涌现仍有很长的距离,但评价标准已经改变。市场开始关心机器人能否长期工作、数据能否持续回流、模型能否共享经验,以及部署成本能否快速下降。
姚卯青强调,VLA、世界模型和World Reasoning Action Model现阶段更像不同的技术切面,而非相互排斥的终局路线。他更看重模型能否吸收百万乃至千万小时异构数据,能否完成长程任务规划,能否在真实环境中持续学习。后训练正成为能力落地的最后一公里——单靠示教学习,模型很难在开放环境中稳定达到99%以上的成功率。智元采用云、边、端协同的分布式在线强化学习系统:端侧机器人与真实环境交互,边缘侧负责推理和权重下发,云端完成数据汇总和异步训练。原来单机需要数天收敛的任务,100台机器人并行训练后可以压缩到分钟级。
下一阶段的分水岭,很可能就落在这条数据飞轮的转速上。当机器人开始大规模替代“岗位”而不是表演“技能”,物理AI的产业序幕才刚刚拉开。
