从车规级数采到RIL中试,清研精准想补上具身智能的“工程化中间层”

在2026中关村论坛科技创变者大会与WRC 2026具身智能商业落地论坛上,清研精准创始人兼CEO董汉反复提到一个判断:具身智能的产业化难点,不在于机器人能不能完成一次演示,而在于它能不能在真实工位上持续稳定地完成同一件事,并且以足够低的成本复制到更多产线。围绕这一判断,清研精准给出的答案是RIL机器人在环中试体系,以及一条从Sim到RIL再到Real的技术路线。
董汉把具身智能落地拆成三道关
在董汉的表述里,具身智能从概念验证走向产品市场契合,需要跨过三道关卡。
- 第一道是“能做”:机器人能否在特定工位上完成规定任务,这往往对应实验室条件下的POC验证。
- 第二道是“能稳定做”:从单次成功走向持续作业,成功率从99%提升到99.9%,可能需要十倍甚至百倍级的工程投入。
- 第三道是“能低成本复制”:换一条产线、换一个工厂、换一种工况,能力是否还能迁移,交付成本是否可控。
这三道关卡对应的是工位适配、稳定作业和规模化复制三个工程难题。董汉的结论很直接:具身智能缺的不是模型演示,而是把技术能力翻译成工业交付的中间层。
车规级数采底座被搬到具身智能现场
清研精准成立于2018年,由清华大学孵化,长期围绕AI检测、仿真及测试验证开展业务。公司产品已进入国内多家整车厂和动力电池企业供应链,设备出货量超过万台,业务落地30多个国家,累计部署超过2000个工业感知节点。
这套积累的核心,不是某一台设备,而是一套面向工业物理过程的数据采集与验证方法。
在新能源汽车与动力电池场景中,清研精准长期处理的是设备状态、动作执行、工艺参数、结果判定和异常复现之间的关系。这些经验被迁移到具身智能后,形成了其“物理AI工程化底座”的雏形:
- 前端以真实工业场景为入口,持续采集多模态数据;
- 中间通过Cross-Embodiment平台,让数据不被锁死在单一设备或单一场景里;
- 后端通过仿真评测、测试验证和工程AI系统,把数据转化为可训练、可评估、可迁移的工业智能能力;
- 最终回到真实现场接受执行反馈。
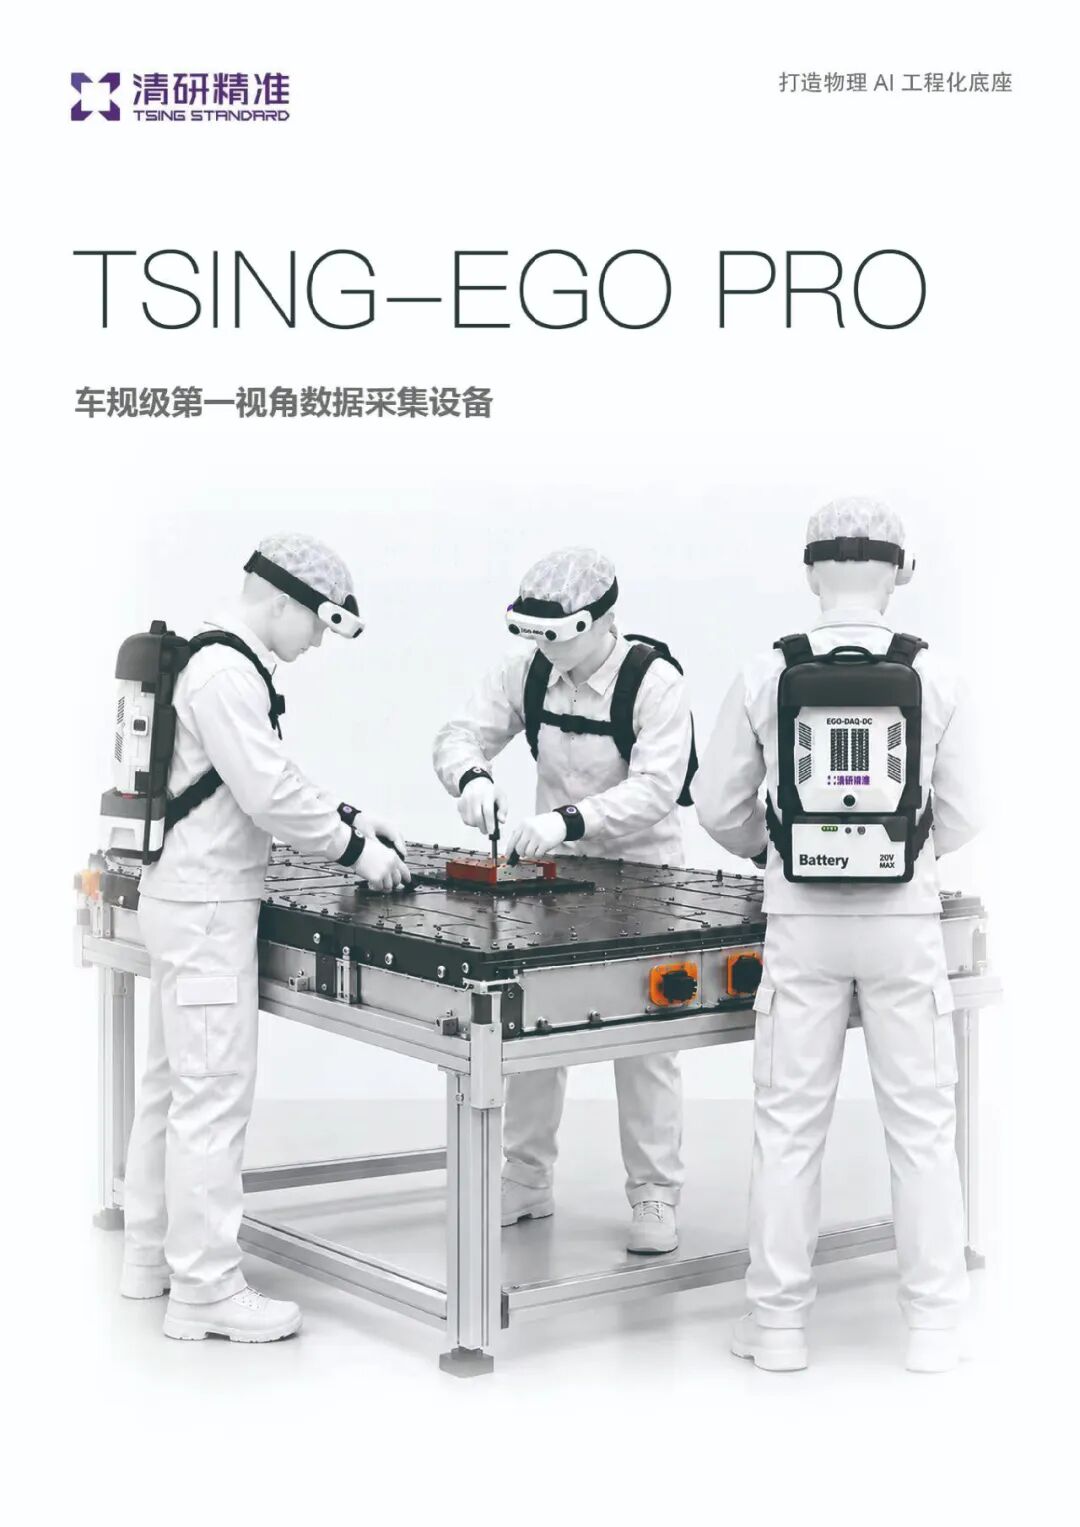
清研精准联合创始人、首席生态官陈超曾提到,汽车行业有许多先进经验、技术和方法论值得具身智能行业借鉴,底层逻辑是相通的。车规标准在可靠性、耐久性、环境适应性和质量一致性上形成的严苛体系,虽然不能直接等同于机器人全部应用场景,但可以为机器人提供现成的质量标尺,缩短验证周期、降低试错成本。
RIL把真实机器人放进1:1物理工位
清研精准提出的RIL,即Robot-in-the-Loop,机器人在环中试体系,核心做法是把真实机器人本体、模型、控制器、末端执行器与传感器置于1:1可复现的物理工位中验证,形成Sim-RIL-Real技术路线。
这套体系解决的是仿真与真实产线之间的断层问题。
- 纯仿真可以低成本试错,但难以完全覆盖真实工况中的力控边界、安全包络和异常接管;
- 直接占用客户产线做验证,成本高、风险大,也不现实;
- RIL中试则在两者之间提供一个可控的工程验证层,让动作策略、力控边界和安全机制提前接受检验。
部署到现场后,系统还会持续输出任务成功率、节拍时间、异常率、碰撞风险、能耗、稳定运行时长等评测指标。这些结果反向进入数据管线,继续推动模型和策略迭代,形成“数采—仿真—验证—评测—迭代”的闭环。
在团队配置上,清研精准具身智能板块精准视界CEO曹绮桐拥有斯坦福大学工程背景,统筹技术迁移与商业场景落地;具身智能总工程师、精准视界CTO赵然曾在千寻智能、智平方科技担任具身Infra负责人,深耕机器人领域十余年。这套组合指向的并不是造机器人本体,而是做具身智能的“卖铲人”。
榆林煤矿井下基地跑出跨场景复制样本
清研精准RIL中试体系的第一个标志性落地,是位于榆林的矿用场景具身智能中试基地。这是国内首个面向煤矿井下场景的具身智能中试基地,打通了“数据采集—仿真训练—中试验证—场景部署”的全链路。
选择煤矿场景,符合董汉提出的优先落地逻辑:任务边界清晰、可规模化复制、存在危险或不利健康条件下的强烈替代需求。
在WRC 2026上,清研精准进一步展示了动力电池场景的具身智能中试示范,意味着这套体系开始从矿山向新能源制造跨领域复制。公司还在布局汽车制造相关中试基地,试图把中试能力变成可迁移的工程基础设施,而不是某个单一场景的定制项目。
这一节奏与政策窗口形成呼应。2026年6月,工业和信息化部、国务院国资委联合印发通知,启动2026年度人形机器人与具身智能实景实训专项行动,提出到年底前推动人形机器人在一批代表性场景中完成应用验证和常态部署,凝练百个以上高价值应用场景,带动万台级规模落地。所谓“作业模式”,核心正是要求机器人进入真实岗位,在真实工况中完成真实任务,并接受稳定性、效率、安全性和可复制性的检验。
物理AI的第一性瓶颈是数据与工程化底座
清研精准对具身智能的判断,建立在一个更宏观的行业观察上:具身智能、自动驾驶和新能源系统正在从规则驱动走向数据驱动加世界模型驱动,但物理AI的第一性瓶颈不是缺模型,而是缺数据与工程化底座。
与大语言模型依靠PB级文本图像数据、自动驾驶依靠PB级真实路采数据迭代不同,具身智能需要的是EB级数据,涉及空间、触觉、力觉等物理交互维度,还要面对跨本体异构平台的硬件适配难题。数据短缺体现在四个层面:
- 数据孤岛:研发、量产、在用和售后数据割裂;
- 质量低:采集口径与标注不统一;
- 存量小:真机数据、长尾数据和故障数据稀缺;
- 场景碎片:光照、材质、布局一变就可能失效。
这也解释了清研精准为何把重心放在“世界模型工厂”而不是单一模型或单一设备上。其目标是构建一套贯通真实工位、数据采集、清洗标注、仿真评测、验证迭代和现场反馈的工程系统,让数据被训练、让模型被验证、让经验能够跨场景迁移。面向未来,公司提出“一个底座、一个大脑、百个垂类场景”的物理AI生态设想,计划在动力电池、整车制造、矿山、电力、工程机械、低空经济等工业垂类场景中沉淀可复用的物理智能能力。
客户持续规模化付费才是PMF的硬标尺
在董汉看来,跨越POC到PMF的标志并不复杂:客户愿意持续、规模化付费。这个标准把具身智能的讨论从演示视频拉回到工业交付现场。
对清研精准而言,RIL中试体系的价值也正在于此。它既不是单纯的数据采集工厂,也不是仿真软件,而是一层连接技术验证与工业交付的工程化中间层:在真实工位中验证机器人能力,用可量化的评测指标支撑客户决策,再把验证过的能力复制到更多产线和场景。
当具身智能行业从“能不能做”走向“能不能稳定做、能不能低成本复制”,这类中间层的价值会被重新定价。清研精准想做的,正是在模型与产线之间,把这段最难被看见、也最难被绕过的工程化距离补上。