Fable、Astra走向物理世界,蚂蚁灵波选择从指尖扎根

当Claude Fable 5.2、GPT-6 Astra等通用大模型开始从屏幕里的文字和代码,走向电路板、机械臂和3D场景,具身智能的技术路线也出现了一次耐人寻味的分岔:一边是通用大模型不断强化对物理世界的理解与操作能力,另一边则是蚂蚁灵波选择把感知能力下沉到“指尖”,用一套统一的触觉表征,去啃机器人精细操作中最难啃的骨头。Fable 5.2与LingBot-Touch同日亮相,正好构成这一变化的缩影。
从写代码到拧瓶盖,Fable 5.2 和 Astra 把战场搬进物理世界
Fable 5.2的发布,让“通用模型进入物理世界”不再只是概念演示。据公开信息,Fable 5.2在衡量AI Agent编程能力的FrontierCode 2.0测试中获得49.1%,超过Claude Opus 5.5的45.5%、GPT-6 Astra的42.8%和Gemini 4 Carbon的41.1%;在FrontierSWE v2软件工程测试中得分达到69.9%,相比上一代提升13.6个百分点。更引人注意的是,它开始把推理能力转化为实际物理操作:
- 在硬件设计任务中,Claude自主编写产品规格、选择电子元器件、设计四层PCB电路板、建立3D打印外壳模型,并开发配套软件;
- 每款设备的电路板设计都在不到一天内达到可制造状态,Diode完成制造后,Claude又指导工程师进行测试和装配,最终三款设备均成功运行,无需修改电气设计;
- 在RoboDojo Sim双臂机器人模拟测试中,Fable 5.2成功率达到64.9%,超过上一代Fable 5.1的27.6%,以及GPT-6 Astra的29.8%;
- 官方演示中,由Claude控制的实体机器人完成了拧开瓶盖、还原魔方、绘制机器人图案等任务。
GPT-6 Astra同样在物理世界场景中展现出存在感。在一项3D场景构建对比测试中,Fable 5.2与Astra均在OpenCode上运行,固定工具面板、high推理强度、各一次尝试。结果显示,Fable 5.2在美学匹配度、着色器能力、光标交互性上分别获得5、5、5分,Astra为3、4、4分,四轴均值分别为5.0和3.7。成本方面,Fable 5.2本次运行成本为4.91美元,Astra为1.75美元;Fable 5.2输出tokens达95,683,Astra为22,934。测试者认为,Fable 5.2构建的场景具有真实深度,光束像真正的“光”一样行为,而Astra的场景更像简化插画。这只是一次单一任务、单一强度设置下的结果,但也说明通用大模型在空间感知、场景构建和交互反应上正在快速逼近物理世界的需求。
看清瓶盖不等于拧得开,机器人精细操作卡在指尖触感
通用大模型持续进步,确实让机器人理解复杂任务、推理操作步骤的能力增强。但在真实物理世界中,机器人每执行一步动作,都要感知物体和环境的变化,再修正下一步动作。许多精细操作里,机器人能看清物体在哪里,也能把手伸到正确位置,却未必能顺利完成任务——手指碰到物体之后,受力是否合适、物体是否滑移,仅靠视觉难以判断,需要触觉来补位。
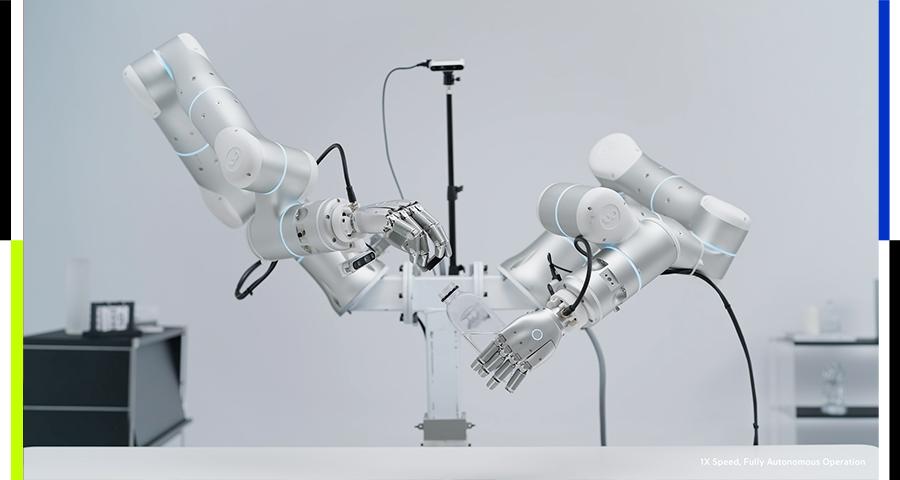
以灵巧手拧瓶盖为例,深度信息可以帮助手指对准瓶盖;开始转动后,瓶盖可能已经松动,也可能指腹正沿着盖壁打滑。这两种情况在画面中相似,却需要不同的动作调整。指尖的接触位置、受力大小及其变化,往往被手指和物体遮挡,视觉难以获得,却正是动作模型的重要判断依据。
给机器人装上触觉传感器,并不等于它就能用好触觉。目前商用触觉传感器整体仍处于较早的发展阶段,视触觉、磁触觉、压阻式等主流路线各有所长、也各有局限,面向不同成本和使用场景,多种技术路线可能长期并存。更棘手的是,这些传感器采集的数据很难直接通用:同样一次接触,在不同传感原理和触点布局下会形成不同的原始信号,模型一旦只学会解读其中一种,更换传感器或灵巧手后,已有的数据和触觉经验就可能难以复用,需要重新采集、训练和适配。
蚂蚁灵波把5000小时触觉数据压成一套“手感”Token
蚂蚁灵波此次开源的LingBot-Touch,正是围绕“触觉如何规模化落地”展开。该模型基于近5000小时真实触觉数据预训练,覆盖磁触觉、视触觉和压阻式三类主流传感原理,可将不同信号转化为同一套触觉表征,供不同灵巧手和动作模型使用。
其关键设计在于,让触觉理解摆脱对特定传感器物理信号的依赖:
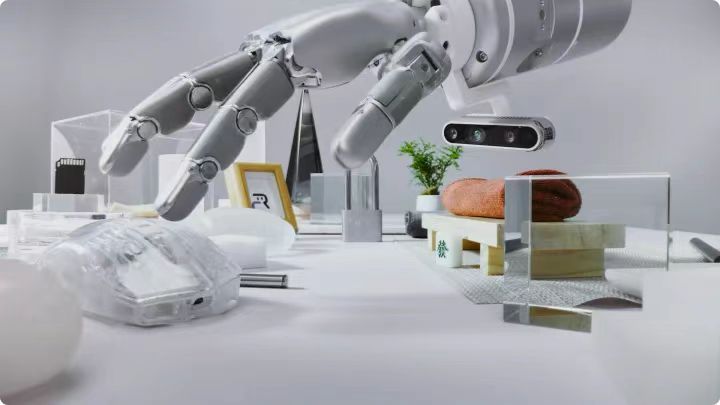
- 按传感原理分别设置编码入口,先处理不同的原始信号;
- 再将不同布局的触点映射到统一的指尖坐标空间;
- 由共享模型学习接触位置、受力及其随时间的变化,输出统一的触觉Token;
- 由此,人戴触觉手套和遥操作灵巧手采集的数据可以共同用于训练,不同动作模型也可以直接调用训练好的模型提取接触特征;
- 这一架构还为未来接入新型触觉传感器留出了扩展空间。
此前,蚂蚁灵波通用大脑已覆盖高精度空间感知、高动态环境交互和可泛化灵巧操作。此次LingBot-Touch已接入LingBot-VLA,将感知能力延伸到“指尖”,让机器人“摸得更灵敏”,具身原生通用大脑的手眼协同能力再上台阶。为兼顾感知能力与端侧算力,蚂蚁灵波提供了两种容量的模型:此次26项真机测试全部使用约530万参数的轻量版LingBot-Touch-Tiny完成,接入LingBot-VLA、π0.5和T-Rex后,模型参数量仅增加约0.13%至0.16%;容量较大的LingBot-Touch-Small则在感知测试中表现出进一步提升的潜力——当预训练数据增至近5000小时时,模型仍能从新增数据中获益,说明触觉预训练还有持续扩展提升的空间。
26项真机测试:拧瓶盖成功率从56.25%拉到90%
为验证触觉表征对真实操作的帮助,蚂蚁灵波在Sharpa Wave和XHand1两款灵巧手上进行了26项真机测试,涵盖翻书页、拧瓶盖、辨识麻将牌等精细操作。接入LingBot-Touch后,LingBot-VLA、π0.5、Diffusion Policy和T-Rex四种动作模型的平均任务成功率较无触觉时提高约14至26个百分点。
其中,T-Rex控制Sharpa Wave拧瓶盖的对比数据尤为直观:
- 不使用触觉时,任务成功率为56.25%;
- 直接输入传感器原始信号时,成功率为62.5%;
- 接入LingBot-Touch触觉表征后,成功率达到90%。
这意味着,触觉并不是简单“多一个传感器”,而是把接触位置、受力大小及其变化转化为动作模型可理解、可复用的信息。对于翻书页、辨识麻将牌这类依赖指尖细微反馈的任务,统一触觉表征的价值同样在于跨硬件、跨模型、跨任务的复用能力。接入LingBot-T
