OpenAI印证了梁文锋的“预言

11月13日,外媒报道称OpenAI已经解散了成立不到半年的独立机器人团队,原团队成员被并入公司的主要研究团队,应用机器人和硬件团队则被调整到其他部门。OpenAI向媒体确认了这一调整,给出的理由相当直接:通用模型在控制机器人这件事上,表现已经足够出色。
机器人团队并入主线研究
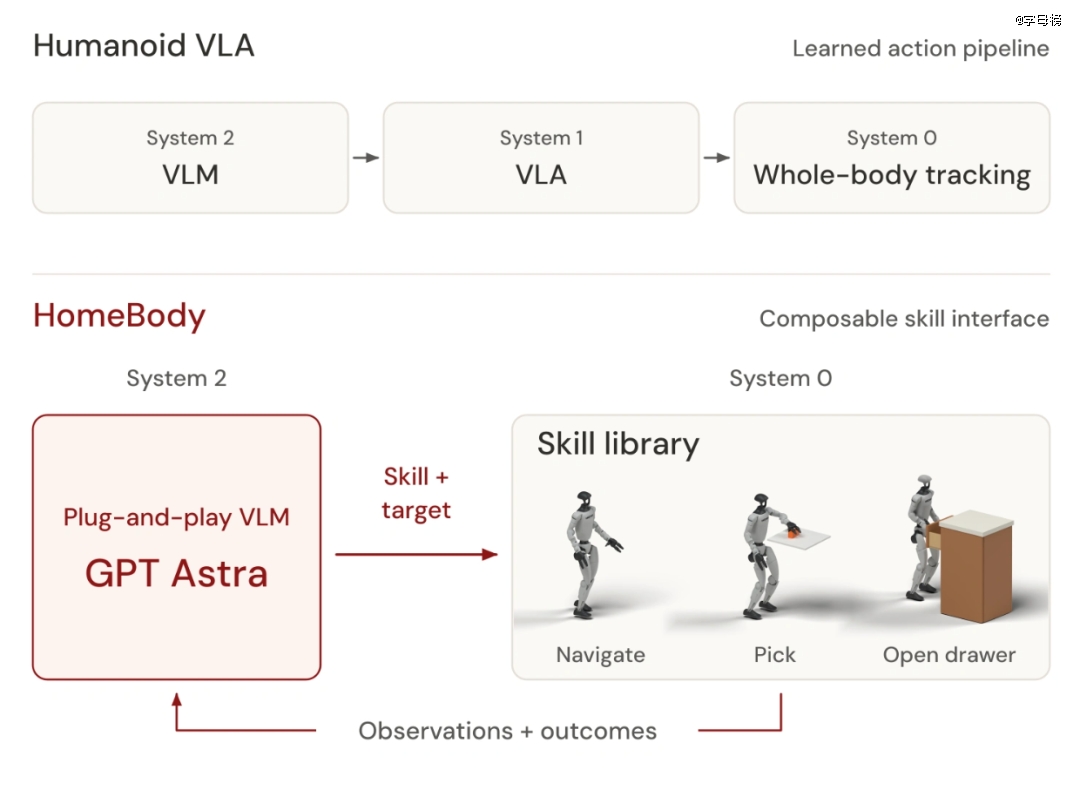
这不是一次简单的人事挪动,而是一次技术路线的换轨。按照原有思路,机器人需要一套独立的“空间智能”专门模型,配套专门的团队、数据和训练流程。但OpenAI研究人员发现,把GPT-6 Astra连接到机器人之后,它已经能够参与具体任务的执行,表现超出预期。
卡内基梅隆大学机器人研究所助理教授Guanya Shi对此的评价是,这意味着OpenAI认为机器人技术“不再是一个特殊问题”。换句话说,既然通用模型已经能接管控制,就不必再为机器人单独养一支队伍、单开一套模型。
这也不是OpenAI第一次在机器人路线上掉头。2019年它曾成立机器人团队,试图用强化学习让机器人学会抓取、摆放物体,2020年这支团队就被解散过一次。绕了一圈之后,OpenAI把目光重新投向了通用模型。
机械臂榜单上的79分与95%
让OpenAI敢于撤掉独立团队的,是一批实打实的测试数据。
独立评测机构Artificial Analysis发布的AA-Robotics v0.1榜单显示,GPT-6.2 Astra得分79,完成8项物理任务中的6项;能力相对较弱的GPT-6.2 Sol也拿到78分。这项测试不允许专项训练,全程采用零样本设定,模型以写代码的方式直接控制一台6轴机械臂,移动真实物体。
另一家独立评测机构Robocurve的实机测试更具象:在双臂机械臂执行“抓取方块并放入碗中”的任务上,Astra取得了95%的成功率。GPT-6 Astra发布之后,业界已经出现一轮用Astra驱动机器人的尝试。
通用模型之外,同行也在验证同一条路径。英伟达10月发布的Astranomy研究,直接使用GPT-6 Astra控制仿真机器人,在RoboLab-120测试中取得66.3%的任务成功率。英伟达机器人部门负责人Deepu Talla称,GPT-6 Astra的出现是推动机器人具备多任务处理能力的一项重大突破。Anthropic的Claude Fable 5.2同样展示了控制机器人解魔方、拧瓶盖、画机器人的能力,在RoboDojo Sim仿真基准中平均成功率达到64.9%,同一测试框架下GPT-6 Astra的成绩为29.8%。
过去机器人厂商普遍认为,垂直模型在机器人适配、力控等方面更有优势,比通用模型更适合机器人。如今随着通用模型性能持续迭代,这个判断正在被动摇——通用模型或将取代垂直模型的地位。
梁文锋把具身智能排在第四步
OpenAI的这次调整,让梁文锋此前的一套判断有了新的参照。
在梁文锋的AI路线构想中,Agent之后,要先解决AI模型的持续学习能力,再到能自我迭代的奇点,然后才是具身智能。也就是说,他并不急于让模型马上下地走路,而是希望先把通用模型本身做得足够强,再让这种能力延伸到物理世界。
当世界模型成为具身智能领域的热门方向时,梁文锋对这条路线显得相对克制,他更看重通用模型本身的能力进化,将其视为通往AGI的主线。
这与OpenAI最新的调整出现了某种相似性。两者都指向同一个判断:具身智能未必需要从头训练一套独立的机器人智能,通用模型能力的进化,也可能成为机器人走向具身智能的一条路径。
而且,两家公司都没有只停留在模型层面。OpenAI在调整机器人业务的同时,曾投资多家机器人公司;DeepSeek则开始向具身智能领域延伸,参与宇树科技配售,与宇树达成三年战略合作,并投资Winverse AI、理格万物等公司。
宇树和智元把大模型“接”进身体
在中国,机器人公司已经在用行动试探这条路线。
宇树此前既推进VLA模型,也探索世界模型,发布过通用VLA模型UnifoLM-VLA-0以及WMA(世界模型—动作)模型。王兴兴提到,去年宇树重新捡起了基于视频生成的世界模型。但最近,宇树又开始尝试把GPT-6 Astra用于机器人实验:在没有事先编写复杂程序的情况下,仅通过提示词,机器人就能完成绘画;机器人不仅能识别棋盘,还能把棋子精准放到相应位置。王兴兴强调,这些实验都是在“零训练”条件下完成的。
他甚至直言:“明年GPT-7出来,可能直接把具身智能问题打穿。”
智元机器人也在探索类似方向。稚晖君团队近日发布论文,核心是把会聊天的大模型与能执行动作的机器人身体打通,模型不仅能理解语言指令,还能调用机器人的身体完成指向真实物体、身体动作和面部表情等任务。机器人公司正在尝试把通用大模型的能力“接”进机器人身体里,以此推进具身智能。
VLA与世界模型并未退场
通用大模型接入机器人成为新趋势,但这并不意味着VLA模型和世界模型就此出局。
过去几年,具身智能的主流技术路线经历了几次变化,从VLA模型,到世界模型,再到通用大模型,但从未有谁真正取代谁。最早受到关注的是VLA(视觉—语言—动作模型),简单说就是让模型同时处理摄像头画面和人类指令,再把理解结果转化为机器人动作。世界模型则试图让机器人在行动前先在内部“预演”一遍物理世界。
如今通用模型展现出的直驱能力,更像是给这条技术光谱增加了一个新选项,而不是把前两条路彻底堵死。至少从目前的测试结果看,这条路线还没有完全成熟,但它已经足以让OpenAI重组团队,也足以让宇树、智元这样的机器人公司重新调整实验方向。梁文锋那句“先把通用模型做强”的判断,正在被越来越多真实的机械臂动作所印证。
