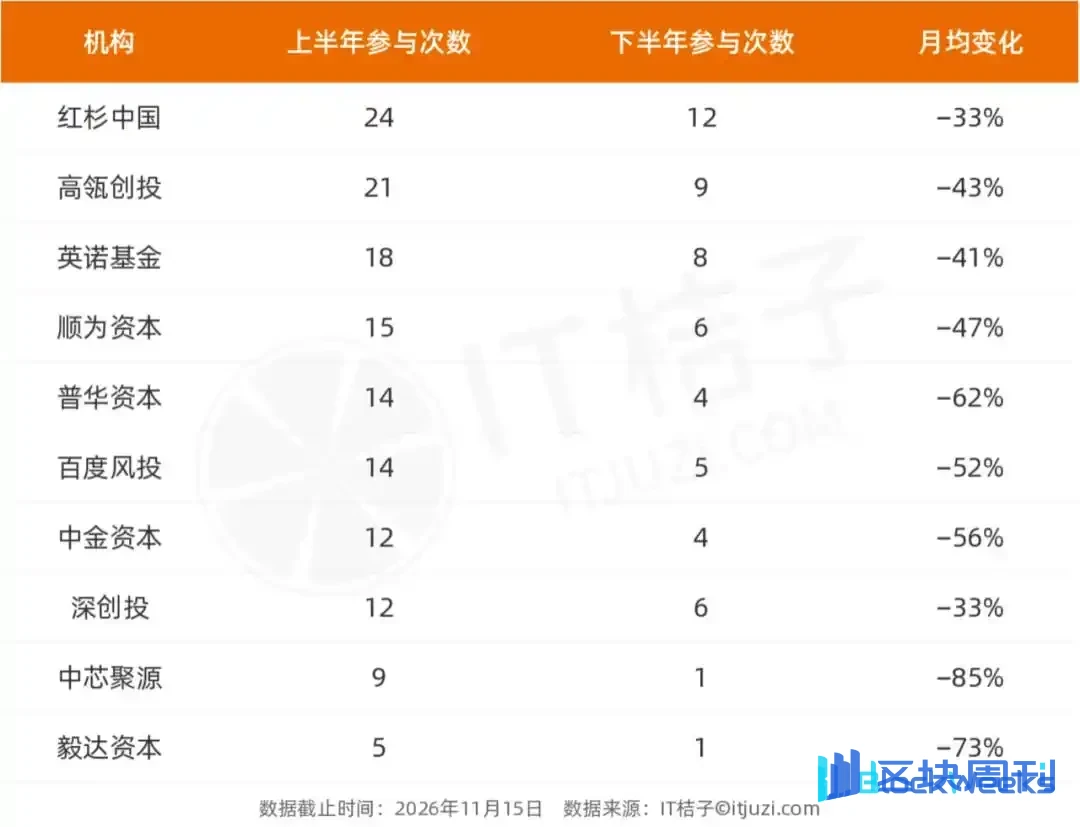
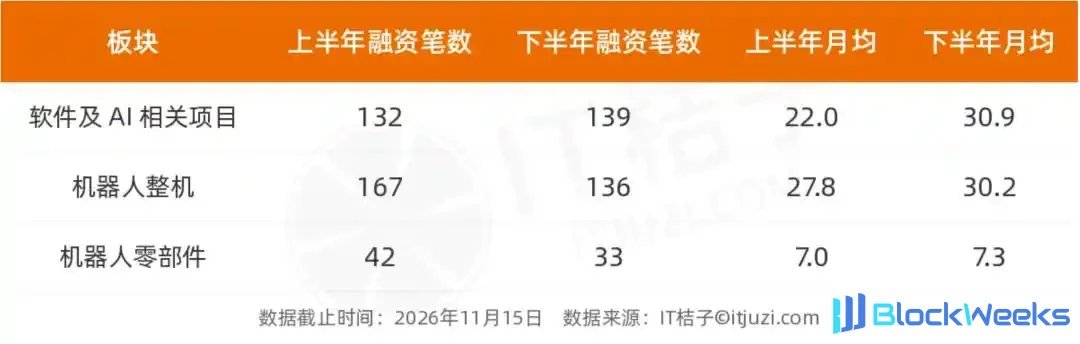
头部机构撤资具身智能Demo项目

2026年9月,一间头部养老机构的会议室里,数据大屏上的红色ROI曲线比任何AI概念图都刺眼。这家机构刚刚部署了50台特斯拉Optimus Gen 3,尽调刚结束,投资人却没有表现出太多兴奋。理由并不复杂:作为看过多百个AI项目的投资人,他见过太多所谓的“具身智能”最后死在从实验室到车间的路上。头部机构确实在撤,但撤的是那些把仿真Demo当成量产订单、把单点演示当成通用能力的项目,而不是具身智能的全部。
养老机构会议室里的红色ROI曲线
这间养老机构的部署场景很具体:50台Optimus Gen 3进入真实运营环境,会议室大屏实时显示投入产出曲线。红色ROI曲线之所以刺眼,是因为具身智能的商业化不再只靠“像人”来估值,而要靠连续作业时长、故障率、维护成本和任务完成率说话。
资本端的变化已经传导到项目端。过去两年,具身智能赛道里最容易拿到钱的叙事是“大模型+人形机器人”,最容易被忽略的是现场适应性改造、传感器标定、任务长尾和售后运维。现在头部机构开始撤出那些无法交付的PPT项目,行业反而被迫回到一个更实在的问题上:
- 机器人能否在无需大规模现场改造的前提下进入工业现场、社区和家庭;
- 单台设备能否在真实环境里稳定运行,而不是只在演示视频里完成一次抓取;
- 整机厂能否把大模型、计算平台、执行器和传感器做成可复制的产品,而不是一次性工程。
这也是“路还很宽”的第一层含义。具身智能并不只等于人形机器人。家用扫地机器人和酒店递送机器人早已在有限场景里跑通:前者依靠轮足结构、复合清扫机构和Lidar建图完成自主规划,后者通过打通电梯、门铃和避障系统完成末端配送。它们不是最耀眼的“通用机器人”,却是具身智能最现实的商业化底座。
仿真通过率100%,实测只有76%
机器人工程师许彦的记录很能说明问题:仿真环境里通过率100%的任务,到了实测只有76%。这24个百分点的落差,不是算法PPT上的一行小字,而是传感器噪声、通信延迟、标定误差和真实世界状态分布漂移共同造成的。
在ROS和具身智能领域摸爬滚打五年,许彦见过太多“仿真很美好,真实世界很残酷”的案例。AI工具普及之后,开发者可以用GPT-5.5 Instant、NVIDIA Jetson Orin NX、Python、ROS2等工具链更快搭出原型,但工具链越顺手,越容易掩盖Sim2Real的硬问题:
- 仿真里的光照、摩擦和物体材质可以理想化,真实场景里却充满反光和形变;
- 仿真里的通信延迟可以设定为固定值,真实机器人却要面对抖动、丢包和算力波动;
- 仿真里的标定误差可以忽略,真实传感器却会随温度、振动和时间漂移;
- 仿真里的任务边界清晰,真实世界却充满长尾状态和意外干扰。
这类踩坑对行业不是坏消息。它说明具身智能的竞争重心正在从“谁能在仿真里跑出高分”转向“谁能把真实世界通过率做上去”。工具链、数据闭环、在线标定和故障恢复能力,正在成为比单次Demo更值钱的资产。
Figure 02凌晨三点捡不起苹果
凌晨三点,实验室里的Figure 02又一次摔了一跤。不是仿真,是物理世界里的真实摔倒。它试图把一个苹果从桌子上拿起来,结果苹果滚下去,机械臂晃了晃,僵在原地。OpenAI端到端AI让Figure 02的手看起来更像人,但“像人”不等于“能干活”。
这个场景几乎浓缩了具身智能当前的核心矛盾:LLM可以在人类语言体系内持续大杀四方,具身智能却依然要面对物理世界的摩擦、重力和不确定性。Figure 02和Tesla Optimus代表了两条备受关注的路线,但路线之争背后,硬件的物理极限和供应链稳定性才是商业落地的关键。机械手抓不起苹果,不是某一个模型参数的问题,而是感知、决策、执行和本体硬件共同构成的系统问题。
从技术拆解看,具身智能涵盖Think、Act、Sensors和Actuators,主流方法包括VLA模型和RL强化学习。Nvidia的Isaac GR00T架构试图从顶层平台向下蔓延,把机器人开发门槛软件化、平台化,让更多厂商在同一底座上做差异化部署。但这条Top-Down路线也有明显挑战:放弃对高性能本体硬件的追逐,从“大脑”入手,往往会卡在现实世界任务长尾、状态分布漂移和泛化场景处理上。
另一条Bottom-Up路线从本体和硬件出发,强调执行器、传感器和整机可靠性。两条路线并不互斥。长期看,只有在“大脑”和“本体”两侧同时发力,才能把Figure 02捡苹果的动作从一次演示变成可重复的作业能力。头部机构撤出的是单边押注的幻想,留下的是一条需要软硬协同的宽路。
中兴把云边端拧成一股绳
传统通讯设备制造商中兴提供了一个不同视角:不执着于单台人形机器人是否足够像人,而是搭建一个横跨云、边、端的具身智能架构,把群体调度、个体决策、大脑、小脑和本体连接起来。
这套“云-边-端”部署思路的价值在于平衡Top-Down和Bottom-Up。云端负责大规模训练、数据回流和群体智能;边缘侧承担实时推理、避障和局部决策;端侧本体完成执行、感知和反馈。对于工业现场、社区和家庭来说,这种分层架构比“把所有算力塞进机器人头部”更接近可落地形态。
更关键的是,它回应了具身智能迟迟无法规模化的老问题。Level-3及以上自动驾驶系统规模化上路难,人形机器人进入工业现场、社区甚至家庭同样难,难点不只是AI能力,而是现场适应性改造、安全冗余、运维体系和成本结构。云边端协同把一部分能力从本体剥离到边缘和云端,降低了单机硬件负担,也让任务长尾可以通过数据回流持续迭代。
这条路线不会让具身智能一夜之间进入家庭,但它把“路”铺得更宽:先让机器人在受控场景里稳定作业,再通过边缘计算和云平台扩展任务边界,最后才谈通用化。
黑芝麻智能把具身智能总部搬进深圳
11月19日,黑芝麻智能在深圳成立具身智能总部,聚焦具身智能计算平台研发和产业生态协作。资料显示,其已与美的、遨博、中远海运等企业展开生态协作。这个动作释放的信号很明确:具身智能的竞争正在从单点算法转向计算平台和产业生态。
“机器人公司如果不做大模型,就属于没有未来的机器人;没有智能化、没有作业能力,只是一个硬件,能做的事情非常有限。”这句话点出了整机厂的焦虑,也解释了为什么计算平台公司要往前一步。具身智能不是把大模型塞进铁壳子,而是把感知、决策、执行、算力和供应链拧成可量产的系统。
从投资视角看,头部机构撤离短期项目后,资金和产业资源会更快流向三类环节:
- 能够提供通用计算平台和工具链的底层公司;
- 能够把核心执行器、传感器和本体做可靠、做便宜、做可维护的硬件公司;
- 能够在养老、工业、物流、配送等具体场景里跑出连续作业数据的系统集成商。
具身智能的路还很宽,但宽不等于平。仿真通过率100%不等于现场通过率100%,一次抓取苹果不等于连续八小时分拣,50台Optimus进入养老机构也不等于商业模式已经闭环。头部机构确实在撤,撤掉的是无法交付的泡沫;产业端正在把仿真、工具链、云边端架构、计算平台和供应链一块块铺开。具身智能不会因为一次资本退潮而变窄,它只是从概念竞赛回到了工程和场景的长期赛道。
