GPT-6.1 Sol参与活体大脑手术!三轮定位,一次比一次准

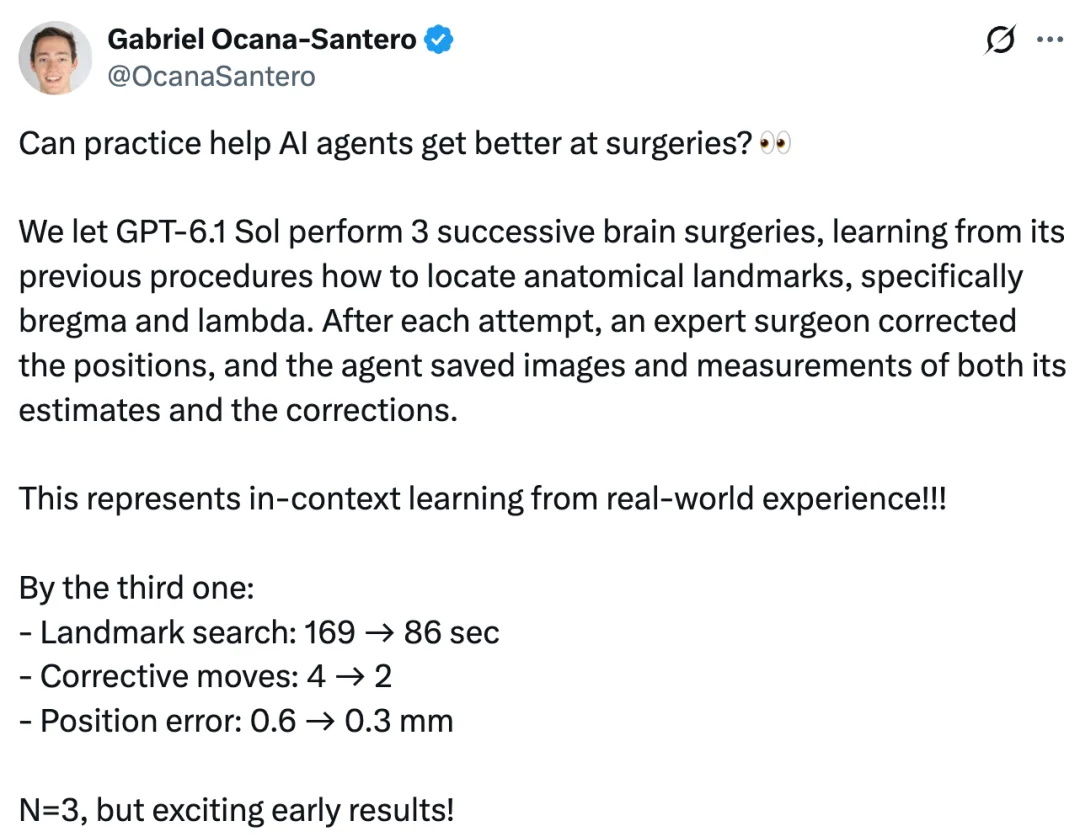
Exin Therapeutics联合创始人兼CEO Gabriel Ocana-Santero公布了一组颇具指向性的实验结果:团队让GPT-6.1 Sol连续参与三轮小鼠脑部手术定位。每次操作结束后,专业外科医生都会检查并纠正模型的定位结果,模型则保存自己的图像、测量数据以及专家修正记录,供下一轮操作参考。三次操作的数据并不庞大,却展示出一种变化:AI开始把真实操作中的观察和专家反馈带入下一轮任务,而不再只是完成一次性的图像判断。
小鼠颅骨上的三次定位:秒表、误差和纠正次数一起下降
这组实验最直观的指标有三个:寻找解剖标志所需时间、外科医生所需的纠正动作次数,以及最终定位误差。第一轮到第三轮,三项指标同时下降。
- 寻找解剖标志的时间从169秒缩短到86秒;
- 所需纠正动作从4次减少到2次;
- 定位误差从0.6毫米降至0.3毫米。
Ocana-Santero将这一过程称为基于真实世界经验的上下文学习。换句话说,模型并不是在每一轮重新“盲猜”,而是把上一轮自己的估计图像、测量结果和专家纠正后的数据保留下来,在下一轮任务中作为经验使用。三次操作还不足以证明AI已经掌握稳定的手术能力,但“一次比一次准”的趋势,已经足以让这项实验值得被认真讨论。
每次被纠正后,模型把图像和测量记录留到下一轮
这项实验的关键并不只是模型给出了定位坐标,而在于专家反馈如何进入下一轮。每次操作结束后,外科医生会检查GPT-6.1 Sol判断的解剖标志位置,对不准确的判断进行修正。模型则保存自己的估计图像、测量数据,以及专家纠正后的结果。
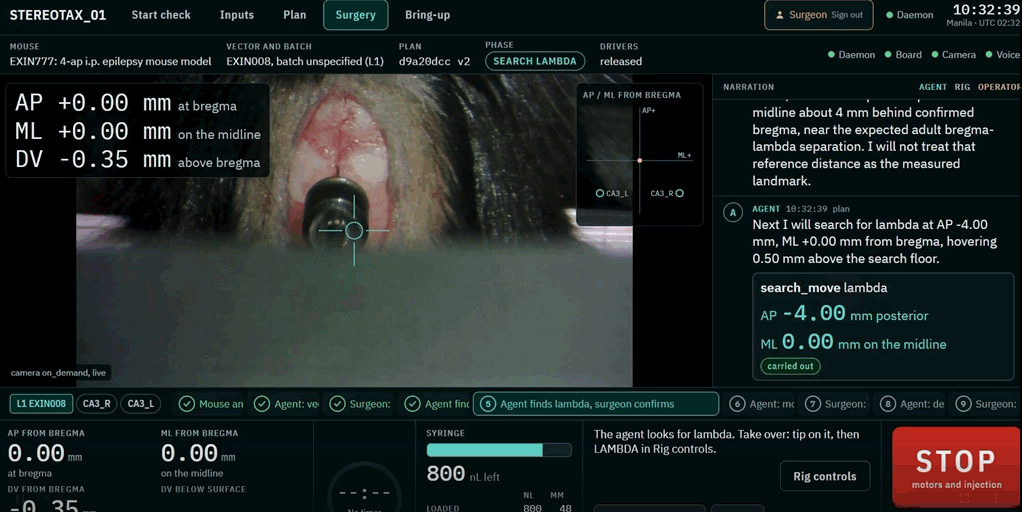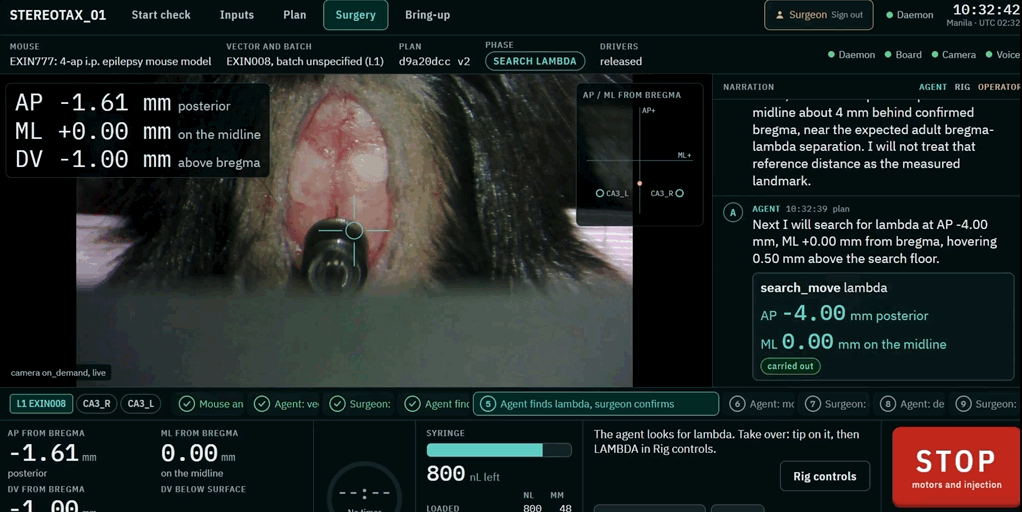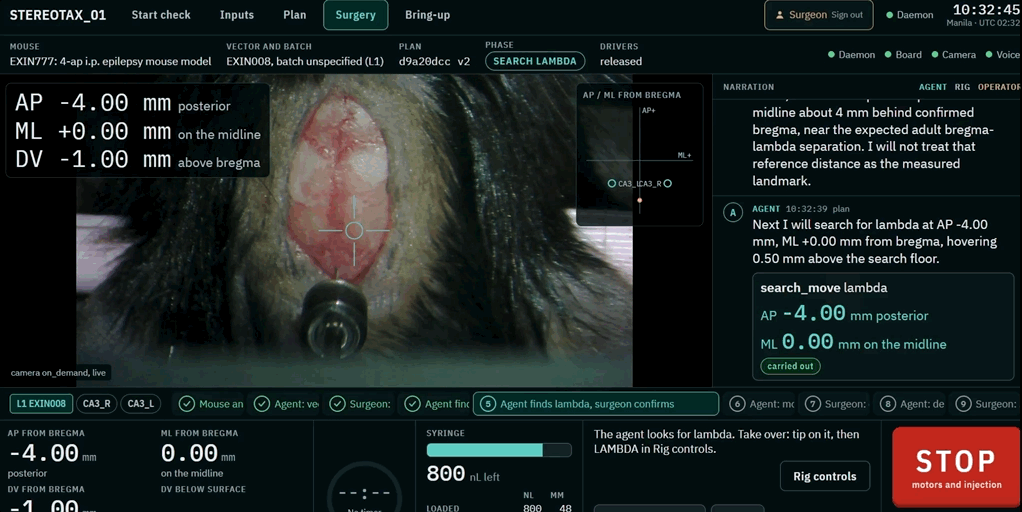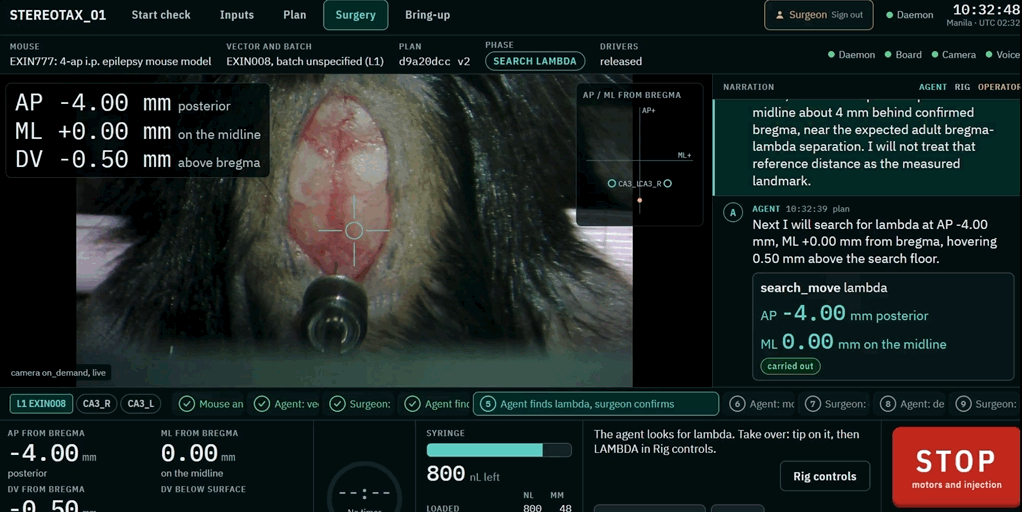
这形成了一个很短的闭环:
- 模型根据实验图像判断Bregma和Lambda的位置;
- 模型给出自己的定位结果;
- 专家外科医生检查并修正不准确之处;
- 模型保存图像、测量数据和修正记录;
- 下一轮操作参考这些记录继续定位。
从流程上看,这更像是一次“带教式”的操作训练:AI先做判断,专家指出偏差,AI再把偏差带入下一次任务。与单纯让模型看静态图谱相比,这种方式把真实操作中的视觉信息、空间误差和人的修正意见一起纳入了上下文。
找Bregma不是找交点,头骨缝合线与个体差异都在添乱
小鼠脑部手术定位并不是简单地在图像上标两个点。研究人员首先要找到头骨上的参考点,再结合脑图谱,将目标脑区转换成前后、左右和深度三个方向的坐标,最终交给设备执行。整个过程同时涉及视觉识别、空间定位和坐标校准。
难点在于,头骨上的缝合线并不总是清晰可辨。小鼠个体之间存在解剖差异,头部固定角度和水平校准也会影响最终坐标。相关研究甚至专门讨论过不同测量方法带来的Bregma定位误差。对于刚开始接触这类实验的研究人员来说,准确找到标志点并完成头部校准,本身就是需要反复练习的基本功。
GPT-6.1 Sol在这项实验中承担的正是其中一个关键环节:根据实验图像判断Bregma和Lambda的位置,并给出定位结果。这个环节看似只是寻找几个交点,实际却要求模型在图像不清晰、个体差异和空间坐标转换之间同时处理误差。也正因如此,三轮操作中从0.6毫米到0.3毫米的误差变化,才显得更具观察价值。
同一道治疗题,Claude、GPT与Grok给出三种脑区答案
10月31日,Ocana-Santero又公布了进一步实验。Claude Sonnet 5、GPT-6.1 Sol和Grok 4.7分别参与了同一目标下的小鼠脑部实验。三个模型拿到相同的19种候选基因治疗载体和相同的实验目标,却选择了不同的脑区、治疗机制和方案。
- Claude选择了内嗅皮层;
- GPT选择了海马体;
- Grok选择了躯体感觉皮层。
这说明,即使面对相同的科学问题,不同模型也可能根据各自的知识推理给出不同的实验路径。哪种方案更有效,还需要通过后续实验验证。对于Exin来说,这类实验的意义不只在于比较模型谁更“聪明”,更在于观察不同模型如何把知识推理转化为具体的实验设计。
针头异常时它停手了,实验流程开始接入AI
更早的一次实验中,还出现了设备坐标异常。AI识别出了位置问题,并拒绝继续移动针头。最终,研究人员通过人工修复设备控制代码解决了故障。这个细节说明,AI在实验流程中的角色正在从“给建议”向“参与操作判断”延伸。
从最初让AI选择治疗方案、控制注射设备,到现在让它通过连续操作和专家反馈改善定位表现,Exin正在尝试把AI接入更完整的实验流程。GPT-6.1 Sol在这组小鼠脑部定位实验中的表现,仍只是三次操作构成的早期样本,距离稳定手术能力还很远。但它提出了一个值得持续追踪的问题:当模型能够保存真实操作中的图像、测量数据和专家修正,并把它们用于下一轮任务时,AI在实验台上的经验积累方式,可能正在发生变化。
