GPT-6之后,具身大模型画地为牢!明年自研预算估计悬了

GPT-6 Astra发布才两个月,GPT-6.2 Astra已经眼瞅着要来了。具身智能行业还没从上一轮冲击中缓过神来,新一轮压力又压到了预训练工程师和算法团队的头上。多位从业者的共同感受是:通用模型每前进一步,具身公司内部关于“还要不要从零训练一个大模型”的争论就多一分。
GPT-6.2 还没落地,算法岗先被“优化”
据量子位报道,GPT-6 Astra刚出来时,一批具身从业者被打懵了,尤其是一线搞预训练的工程师,人人自危。近期业内又传出消息,一些具身智能公司开始裁撤算法岗。
这并非孤立情绪。过去两个月,具身行业原本的节奏被明显搅乱:
- GPT-6 Astra展示了更强的场景理解、复杂推理和长程记忆能力,让部分原本属于具身专项开发的任务出现被通用模型承接的可能;
- 马太效应、宇树上市后的行业重估、RSI成为新风口等因素叠加,形成近期“投资人开始不投具身”的行业情绪;
- 有行业人士判断,具身智能机器人创业正在告别Demo和烧投资阶段,百机大战的淘汰赛已经开始。
一位行业朋友向量子位吐槽,很多具身团队现在还带着比较强的学者心态,总想着做一个通用智能模型,恨不得把所有任务都装进自己的模型里。但现在情况变了,GPT-6.2 Astra都快要来了,若企业研究方向和目标产业脱节,模型训得再漂亮,商业闭环也未必成立。
一分钟示教视频,ICL把任务学习从几天压到分钟
在GPT-6带来的压力之外,具身行业自身的技术路线也在快速变化。ICL,即in-context learning,成为第三季度值得关注的技术趋势。通俗说就是提示词工程:不改模型参数,只把少量样本作为context提供给模型。
在具身领域,这一能力的应用非常直接:模型训练好之后,通过人工示教视频快速让模型学习任务要求。过去落地要用真机摇操捕捉轨迹,再后训练改变参数,过程可能几小时到几天甚至一周。有了ICL,可能一分钟的视频示教就能让模型知道该怎么执行。
这一趋势在中国市场尤其受到关注。陈哲特别强调,ICL之所以在中国市场受到高度关注,与中国市场对商业化落地的高诉求有关——项目落地速度大大提升。本季度Generalist的Genie 1.5与Skild AI的S1系统性展示了这一能力,两个出人意料的表現是:
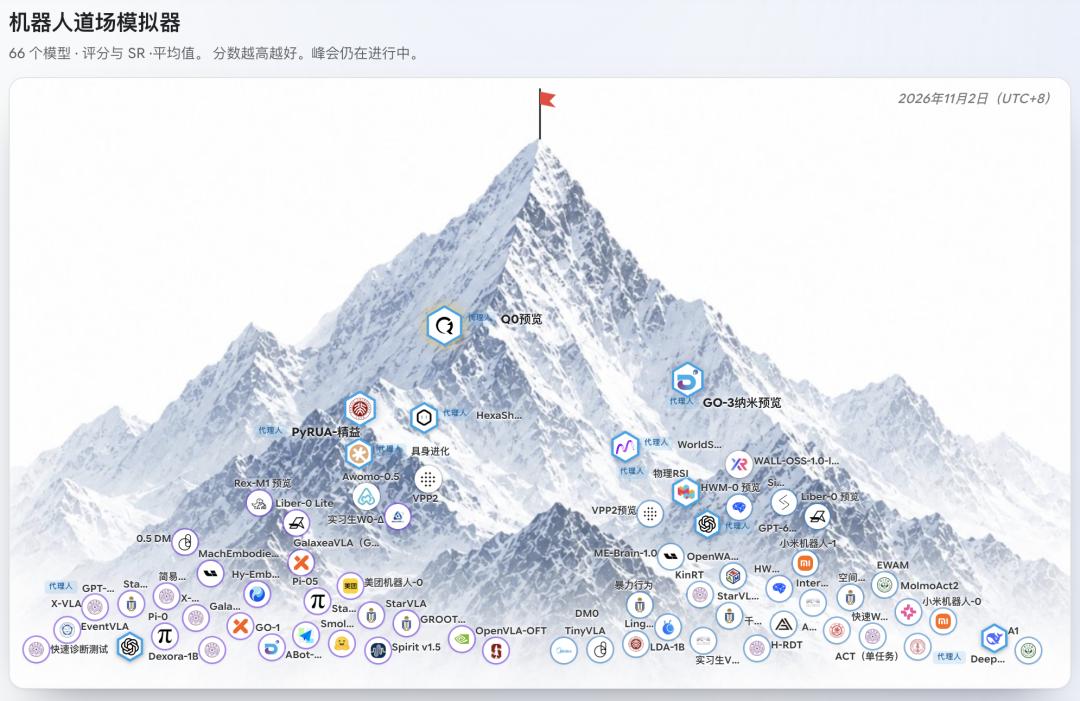
- 许多out-of-distribution任务示范一次也能学到;
- 适合长序列技能组合,单个原子技能预训练都出现过,但长达几分钟的示教涉及大量原子技能重组,也能较好教会模型。
对于具身公司而言,ICL既降低了任务适配成本,也带来新的预算问题:如果通用模型加少量示教就能快速覆盖任务,专门投入大规模预训练的必要性就会被重新审视。
通用模型抢走“脑力活”,具身公司只剩“手头活”?
Astra出现后,业内对通用模型能力迁移的讨论明显升温。有博主测试了Astra控制机器人,60次实验中有11次完整成功,随后提出,应该把场景理解、复杂推理和长程记忆更多交给通用模型,具身研究集中处理复杂接触和高频控制。
这个结果还不足以证明专用模型能够被替代,但它展示了一种思路:即使当前表现不够成熟,通用模型的进步也可能改变哪些能力值得独立研发。
这类迁移也有研究依据。RT-2已经展示,互联网视觉语言知识能够改善机器人对陌生物体和指令的泛化;同时,它仍然使用了机器人轨迹训练。这说明,通用知识与具身经验可以共同贡献能力。更关键的是,GPT-6的训练中较大概率包含了机器人数据。如果这一判断成立,那么对于仅靠文本、视频等通用数据持续scaling,就能自然获得机器人控制能力,进而覆盖整个具身智能领域的路线预期,应当明确降权。
换言之,通用模型公司并非只靠“通用数据”就能包打天下。OpenAI自身对机器人数据的投入,意味着真实交互经验在其技术路径中仍占据重要位置。具身专用模型能够获得多少通用能力,通用模型又能在多大程度上替代专项开发,仍是悬而未决的分歧。
诺因GLOW把“一教就会”摆上评测台
在行业焦虑蔓延的同时,具身公司也在拿出新的技术回应。诺因披露的GLOW报告提出,将改变机器人学习新任务的方式:把人的一次完整操作、当前环境、机器人自身状态与执行历史放在同一条链路中理解,让机器人不只是看见动作画面,而是同时捕捉物体、空间关系、动作顺序和状态变化,从“看过”进一步走向“学会”,拥有跨物体、跨环境、跨任务复用的通用能力。
GLOW的目标,是让机器人获得跨物体、跨环境、跨任务复用的通用具身能力,而非为每项任务单独学习一套策略。用户不必把需求拆解成机器指令,也不必受限于出厂时写好的功能清单。从开盒收纳、浇水,到擦桌、调酒等各类家务工作,这一能力都得到了验证。
评测结果也被摆上台面:
- 在RoboDojo的18项仿真任务中,GLOW取得62.2%的平均成功率和71.1分的平均得分,较GPT-6(Robocurve)基线分别高出40个百分点和41.3分;
- 在LIBERO-Pro及Embodied Arena等评测中,GLOW也取得领先成绩;
- 报告称,GLOW不仅能够理解物理场景,还能将这种理解转化为有效的任务执行,在空间理解、物理交互与任务执行方面展现能力。
不过,这些成绩来自诺因报告自身的评测设置,并不能直接等同于通用模型在真实场景中的全面替代关系。它更像是一个信号:具身公司仍在通过规模化物理经验、统一架构和闭环执行,争取把“物理交互”这块阵地守住。诺因强调,以规模化物理经验训练模型,以统一架构协同认知与行动,以闭环执行适应环境变化,从而以完整的具身能力走向物理世界。
明年预算表上的问号:还从零训大模型吗
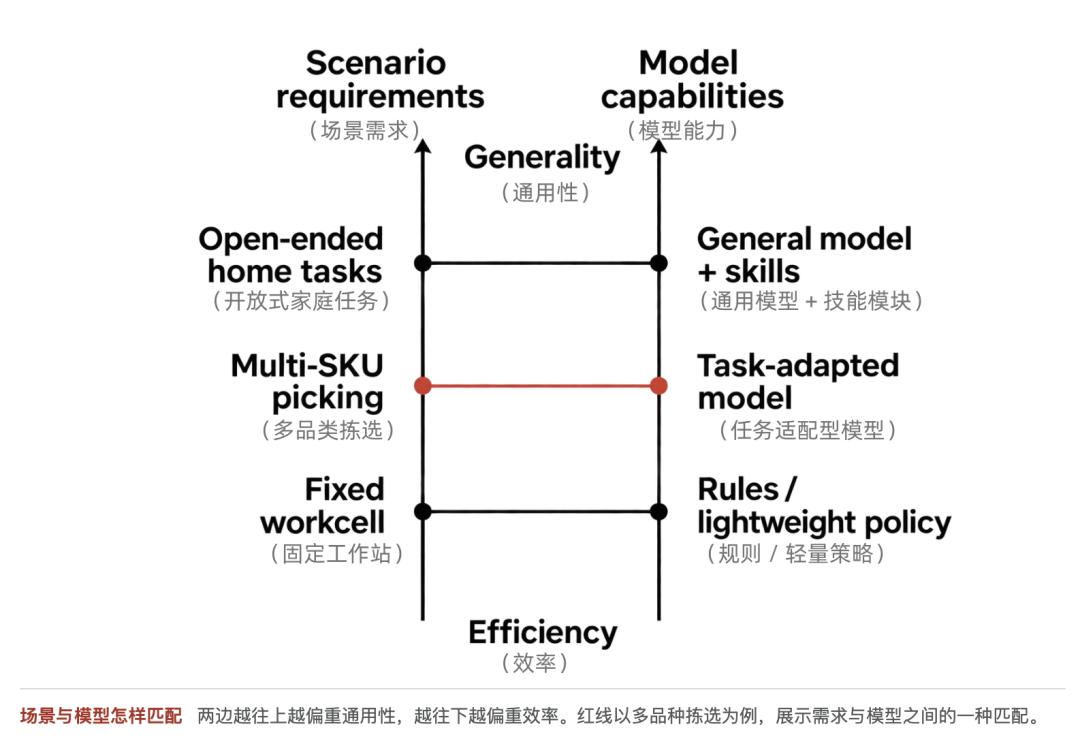
真正让“明年自研预算估计悬了”成为行业话题的,是预算分配逻辑正在变化。通用模型已经擅长的语言理解、任务规划等能力,可以考虑直接利用;涉及物理交互、特定本体控制、真实场景适配和部署效率的问题,仍然需要大量专门研发。至于有没有必要继续从头训练一个更大的具身基础模型,就要看它能否在实际任务中提供足够明显、足够持久的优势。
这意味着,具身公司的预算表可能被重新拆开:
- 一部分能力交给通用模型,减少在语言理解、任务规划等环节的重复投入;
- 一部分资源转向物理交互、复杂接触、高频控制和真实场景验证;
- 对“从零训练大模型”的投入更加谨慎,先看实际任务收益,再决定是否继续加码。
行业竞争格局也在同步变化。陈哲预测,Q4会有三个重点方向:physical RSI相关尝试大量涌现,包括策略监督、自我迭代、模拟环境搭建、模拟素材生成,以及把原子能力用agentic方法编排的机器人agentic系统;中国通用模型公司越来越多进入具身研究或市场,包括智谱、DeepSeek等独立模型公司,以及字节Seed的robotics、腾讯Robotics X等巨头团队;更多公司围绕ICL做工作,因为中国市场对部署落地诉求更高,ICL也比较容易出展示、出结果。
他同时提出一个尚未有答案但至关重要的问题:如果通用智能持续加强,机器人产业里的稀缺性与利润到底会涌向哪里?是最终被通用智能公司攫取绝大部分利润,还是被产业链上的其他公司赚取?
对具身公司来说,明年的自研预算不会简单“归零”,但大概率不会像过去那样宽裕。通用模型拿走了更多“脑力活”,具身团队必须证明自己在物理世界里的不可替代性。百机大战的淘汰赛已经开始,预算表上的每一个问号,背后都是路线选择。
