人形机器人可“自主做家务”,Figure 发布 Helix 2.5 模型

人形机器人企业Figure于当地时间9月17日正式发布最新神经网络模型Helix 2.5,首次实现了人形机器人在完全陌生的家庭环境中零样本自主完成家务任务,标志着具身智能的跨场景迁移能力取得关键突破。
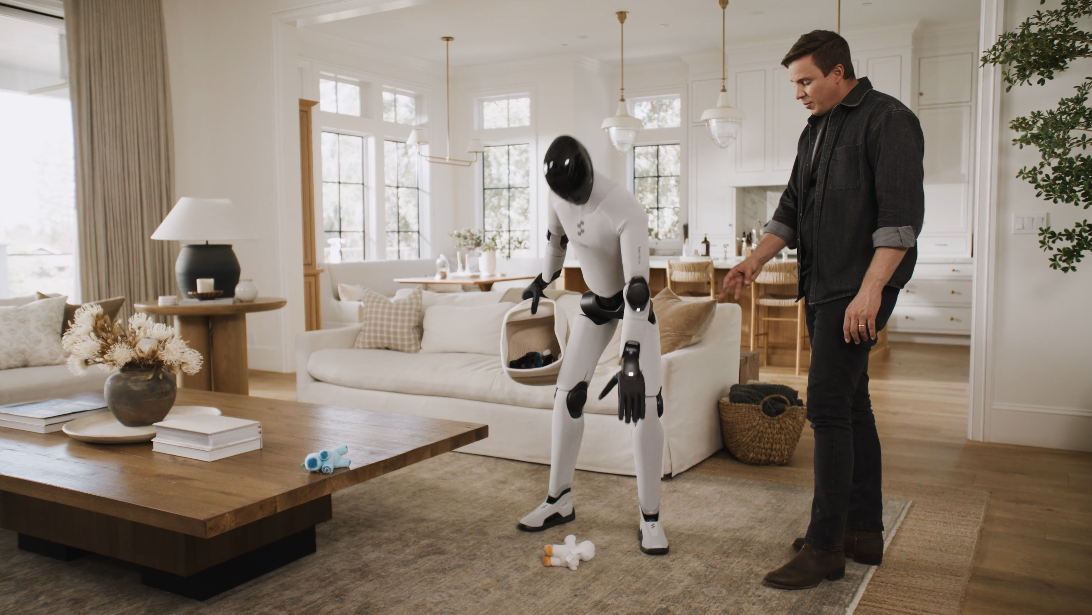
Figure湾区30户家庭实测:无额外训练即可自主收拾房屋
根据Figure官方披露的测试细节,此次实验团队在美国旧金山湾区租赁了30套机器人从未接触过的私人住宅,搭载Helix 2.5模型的Figure 03人形机器人抵达现场后未进行任何针对性的环境适配训练,直接自主开展三类家务任务:
- 杂乱客厅的物品归置与空间整理
- 揉皱毛巾的折叠收纳
- 凌乱床铺的铺设整理
整个测试过程中,机器人未提前获取测试家庭的户型、物品摆放等任何专属数据,完全依赖自身感知与决策能力完成作业。
Index数据集预训练加持,任务成功率从8%跃升至56%
Helix 2.5的核心能力提升源于预训练阶段的优化。Figure团队基于覆盖全球人类日常行为的大规模数据集Index完成Helix 2.5的预训练,让模型提前学习人类处理家务的通用逻辑与物理交互规律。实测数据显示,在任务专用数据、模型架构、训练流程与评测标准均保持不变的条件下,仅加入Index预训练这一变量,机器人的任务成功率就从原本的8%提升至56%。对比前代神经网络模型Helix 02,Helix 2.5仅用一半的任务专用数据,就实现了对30个完全陌生环境的家务行为泛化。
首次证明全身智能可跨场景迁移,无需重复构建环境模型
Figure在官方声明中表示,Helix 2.5首次验证了全身智能可以通过学习人类经验,将自身对物理世界的理解迁移到全新场景中,无需像过去一样针对每个新环境重新采集数据、构建专属模型。这一突破意味着人形机器人的落地门槛将大幅降低,未来无需针对不同家庭的布局、物品特点做定制化训练,即可快速进入普通家庭承担家务工作。